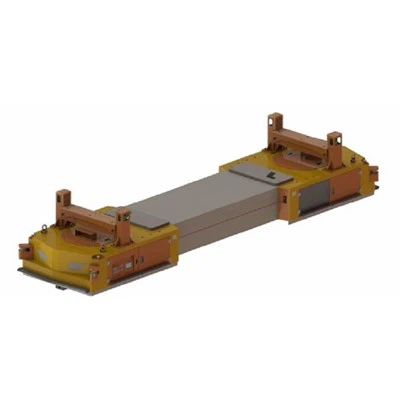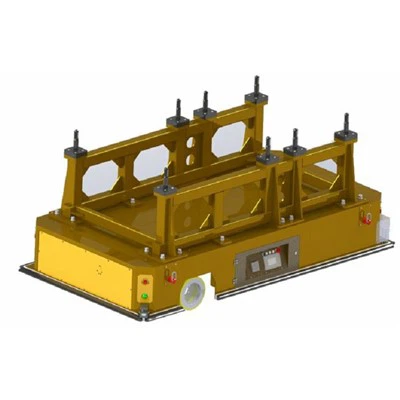
Sebagai pembekal AGV Beban Berat Semua Arah, saya telah memerhati dengan teliti arah aliran dan kemajuan dalam bidang kenderaan berpandu automatik (AGV). Persoalan sama ada AGV Beban Berat Semua Arah boleh dinaik taraf pada masa hadapan bukan sahaja relevan tetapi juga penting untuk penambahbaikan berterusan automasi industri.
AGV Beban Berat Semua Arah Keadaan Semasa
Semua AGV Beban Berat Arah direka untuk mengendalikan berat yang besar dan menawarkan keupayaan pergerakan berbilang arah. Ia biasanya digunakan dalam industri seperti pembuatan, pergudangan, dan logistik, di mana bahan berat perlu diangkut dengan cekap. AGV ini dilengkapi dengan teknologi canggih untuk memastikan navigasi yang tepat dan operasi yang selamat.
Salah satu ciri utama AGV Beban Berat Semua Arah ialah keupayaan mereka untuk bergerak ke semua arah, termasuk ke hadapan, ke belakang, ke sisi dan menyerong. Fleksibiliti ini membolehkan mereka bergerak dalam ruang yang sempit dan menyesuaikan diri dengan susun atur kemudahan industri yang berbeza. Ia sering dikuasakan oleh bateri berkapasiti tinggi dan dilengkapi dengan sistem kawalan yang canggih untuk menguruskan pergerakan dan fungsi pengendalian beban mereka.
Terdapat pelbagai jenis teknologi navigasi yang digunakan dalam AGV Beban Berat Semua Arah. Sebagai contoh,AGV Navigasi Jalur Magenetikgunakan jalur magnet di atas lantai untuk membimbing pergerakan AGV. Teknologi ini agak mudah dan boleh dipercayai, tetapi ia memerlukan pemasangan jalur magnetik, yang boleh memakan masa dan mahal, terutamanya untuk kemudahan skala besar.
Sebaliknya,Kenderaan Berpandu Automatik Navigasi Semulajadigunakan penderia seperti laser dan kamera untuk mengesan persekitaran sekeliling dan menavigasi tanpa memerlukan infrastruktur tetap. Jenis navigasi ini menawarkan fleksibiliti yang lebih besar dan boleh dikonfigurasikan semula dengan mudah, tetapi ia juga memerlukan algoritma dan teknologi penderia yang lebih maju.
Keperluan untuk Peningkatan
Landskap perindustrian sentiasa berkembang, dan terdapat beberapa faktor yang mendorong keperluan untuk naik taraf dalam AGV Beban Berat Semua Arah.
1. Penambahbaikan Kecekapan
Dalam pasaran yang kompetitif hari ini, syarikat sentiasa mencari cara untuk meningkatkan kecekapan operasi mereka. Menaik taraf AGV Beban Berat Semua Arah boleh membawa kepada kelajuan pergerakan yang lebih pantas, masa kitaran yang lebih pendek dan proses pengendalian beban yang lebih cekap. Contohnya, dengan menaik taraf teknologi bateri, AGV boleh mempunyai masa operasi yang lebih lama antara pengecasan, mengurangkan masa henti dan meningkatkan produktiviti.
2. Kebolehsuaian kepada Persekitaran Baharu
Apabila industri berkembang dan berubah, AGV perlu boleh beroperasi dalam persekitaran baharu dan lebih kompleks. Peningkatan boleh meningkatkan keupayaan AGV untuk menavigasi dalam persekitaran yang dinamik, seperti kawasan yang mempunyai halangan bergerak atau mengubah susun atur. Sebagai contoh, dengan pembangunan kecerdasan buatan dan pembelajaran mesin, AGV boleh belajar menyesuaikan diri dengan situasi baharu dan membuat keputusan masa nyata dengan lebih berkesan.
3. Peningkatan Keselamatan
Keselamatan adalah keutamaan dalam tetapan industri. Menaik taraf AGV Beban Berat Semua Arah boleh memasukkan penambahan ciri keselamatan baharu, seperti sistem pengelakan perlanggaran yang lebih baik dan mekanisme henti kecemasan yang lebih baik. Peningkatan ini boleh membantu mencegah kemalangan dan melindungi kedua-dua AGV dan pekerja di kemudahan tersebut.
4. Integrasi dengan Sistem Lain
Automasi industri moden selalunya melibatkan penyepaduan pelbagai sistem. Menaik taraf AGV Beban Berat Semua Arah boleh menjadikannya lebih serasi dengan peralatan lain, seperti lengan robot, tali pinggang penghantar dan sistem pengurusan gudang. Penyepaduan ini boleh menyelaraskan keseluruhan proses pengeluaran dan meningkatkan aliran bahan.
Potensi Peningkatan pada Masa Hadapan
1. Teknologi Navigasi
Masa depan navigasi dalam AGV Beban Berat Semua Arah berkemungkinan akan melihat kemajuan selanjutnya dalam teknologi navigasi semula jadi. Apabila penderia menjadi lebih tepat dan berpatutan, AGV akan dapat menavigasi dengan lebih tepat dalam persekitaran yang kompleks. Contohnya, penggunaan penderia LiDAR 3D boleh memberikan peta persekitaran yang lebih terperinci dan tepat, membolehkan AGV mengelakkan halangan dengan lebih berkesan.
Selain itu, gabungan teknologi navigasi yang berbeza, seperti menggabungkan navigasi jalur magnetik dengan navigasi semula jadi, boleh menawarkan yang terbaik dari kedua-dua dunia. Pendekatan hibrid ini boleh memberikan kebolehpercayaan navigasi jalur magnet di kawasan tertentu sambil mengambil kesempatan daripada fleksibiliti navigasi semula jadi di kawasan lain.
2. Pengurusan Kuasa dan Tenaga
Teknologi bateri dijangka terus bertambah baik, menawarkan kepadatan tenaga yang lebih tinggi dan masa pengecasan yang lebih pantas. Ini akan membolehkan AGV Beban Berat Semua Arah beroperasi untuk tempoh yang lebih lama tanpa gangguan. Selain itu, pembangunan teknologi pengecasan tanpa wayar boleh menjadikan proses pengecasan lebih mudah dan cekap. AGV boleh dicaj secara automatik apabila ia melahu atau diletakkan di stesen pengecasan tertentu, mengurangkan keperluan untuk campur tangan manual.
3. Kepintaran dan Autonomi
Penambahan kecerdasan buatan dan algoritma pembelajaran mesin akan menjadikan AGV Beban Berat Semua Arah lebih pintar dan autonomi. AGV ini akan dapat menganalisis data daripada penderia mereka dalam masa nyata, membuat keputusan berdasarkan situasi semasa, dan juga belajar daripada pengalaman lalu. Sebagai contoh, AGV boleh mempelajari laluan optimum ke destinasi berdasarkan corak trafik dan mengelakkan kawasan sesak.
4. Beban - Keupayaan Pengendalian
Peningkatan dalam teknologi pengendalian beban boleh meningkatkan kecekapan dan fleksibiliti AGV Beban Berat Semua Arah. Sebagai contoh, pembangunan pencengkam robotik yang lebih maju dan mekanisme pengangkatan boleh membolehkan AGV mengendalikan julat beban yang lebih luas dan melaksanakan tugas yang lebih kompleks. Peningkatan ini juga boleh meningkatkan ketepatan penempatan beban, mengurangkan risiko kerosakan pada barangan.
Cabaran dalam Peningkatan
Walaupun potensi untuk menaik taraf AGV Beban Berat Semua Arah adalah penting, terdapat juga beberapa cabaran yang perlu ditangani.
1. Kos
Menaik taraf AGV boleh menjadi mahal, terutamanya apabila ia melibatkan penggantian komponen utama seperti penderia, bateri dan sistem kawalan. Syarikat perlu menilai dengan teliti nisbah kos - faedah peningkatan untuk memastikan bahawa mereka berdaya maju dari segi ekonomi.
2. Keserasian
Peningkatan baharu perlu serasi dengan sistem AGV sedia ada. Ini memerlukan perancangan dan penyepaduan yang teliti untuk memastikan komponen yang dinaik taraf berfungsi dengan lancar dengan seluruh AGV. Dalam sesetengah kes, AGV mungkin perlu diubah suai, yang boleh memakan masa dan mungkin memerlukan kemahiran khusus.


3. Standard Kawal Selia dan Keselamatan
Apabila AGV menjadi lebih maju dan berautonomi, terdapat peningkatan standard kawal selia dan keselamatan yang perlu dipenuhi. Peningkatan perlu mematuhi piawaian ini untuk memastikan operasi selamat AGV dalam persekitaran industri. Ini boleh menambah lapisan kerumitan tambahan kepada proses naik taraf.
Kesimpulan
Kesimpulannya, AGV Beban Berat Semua Arah mempunyai potensi besar untuk naik taraf pada masa hadapan. Kemajuan dalam teknologi navigasi, pengurusan kuasa dan tenaga, kecerdasan dan autonomi serta keupayaan pengendalian beban akan menjadikan AGV ini lebih cekap, mudah disesuaikan dan selamat. Walau bagaimanapun, syarikat perlu sedar tentang cabaran, seperti kos, keserasian dan keperluan kawal selia, apabila mempertimbangkan peningkatan.
Sebagai pembekalAGV Beban Berat Semua Arah, saya komited untuk menyediakan pelanggan kami dengan peningkatan dan penyelesaian terkini untuk memenuhi keperluan mereka yang semakin berkembang. Jika anda berminat untuk mengetahui lebih lanjut tentang AGV Beban Berat Semua Arah kami atau membincangkan kemungkinan peningkatan untuk armada sedia ada anda, sila hubungi kami untuk perundingan perolehan.
Rujukan
- "Teknologi dan Aplikasi Kenderaan Berpandu Automatik" oleh X. Li, diterbitkan dalam Journal of Industrial Automation.
- "Kemajuan dalam Sistem Navigasi untuk Kenderaan Autonomi" oleh Y. Zhang, dalam Prosiding Persidangan Antarabangsa mengenai Robotik dan Automasi.
- "Strategi Pengurusan Tenaga untuk Kenderaan Elektrik" oleh Z. Wang, dalam Journal of Power Sources.