Sebagai pembekal AGV Navigasi Tugas Berat, saya mendapat banyak soalan akhir-akhir ini tentang cara budak jahat ini mengoptimumkan laluan mereka dalam masa nyata. Jadi, saya fikir saya akan mengambil masa beberapa minit untuk memecahkannya untuk anda.
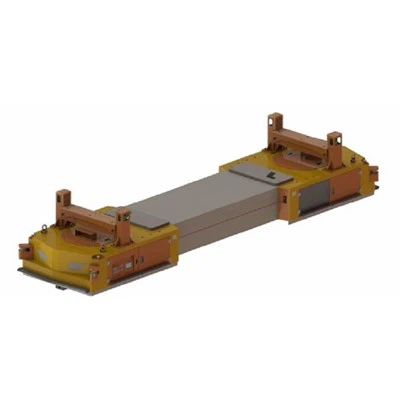
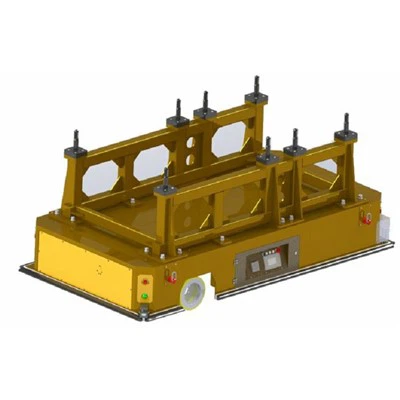
Mula-mula, mari kita bincangkan tentang apa itu AGV Navigasi Tugas Berat. Ini adalah senjata besar dalam dunia kenderaan berpandu automatik. Ia direka untuk mengendalikan beban berat, selalunya dalam tetapan industri seperti gudang, kilang dan pusat pengedaran. Kami mempunyai pelbagai jenis, termasukAGV Arah Omni Tugas Berat,Mengangkat AGV Beban Berat, danBeg galas AGV beban berat. Setiap jenis mempunyai ciri dan keupayaan uniknya sendiri, tetapi semuanya berkongsi satu matlamat yang sama: untuk mengalihkan barang berat secekap mungkin.
Sekarang, ke bahagian pengoptimuman laluan masa nyata. Di sinilah keadaan menjadi sangat keren. AGV Navigasi Tugas Berat menggunakan gabungan penderia termaju, teknologi pemetaan dan algoritma untuk memikirkan cara terbaik untuk pergi dari titik A ke titik B. Mari kita lihat dengan lebih dekat cara setiap komponen ini berfungsi.
Penderia
Penderia pada AGV ini adalah seperti mata dan telinga mereka. Mereka sentiasa mengumpul data tentang persekitaran di sekeliling mereka, termasuk lokasi halangan, kenderaan lain, dan juga orang. Terdapat beberapa jenis penderia yang biasa digunakan dalam AGV Navigasi Tugas Berat:
- Pengimbas laser: Ini memancarkan pancaran laser dan mengukur masa yang diperlukan untuk cahaya melantun semula. Ini membolehkan AGV mencipta peta 3D persekitarannya dan mengesan sebarang halangan di laluannya.
- Penderia penglihatan: Kamera ialah satu lagi jenis penderia yang penting. Ia boleh digunakan untuk mengecam kod bar, kod QR dan penanda visual lain, yang boleh membantu AGV menavigasi dengan lebih tepat. Mereka juga boleh mengesan perubahan dalam persekitaran, seperti halangan baharu atau perubahan dalam keadaan pencahayaan.
- Unit ukuran inersia (IMU): IMU mengukur pecutan dan putaran AGV. Maklumat ini digunakan untuk menjejaki kedudukan dan orientasi AGV, walaupun semasa ia bergerak.
Dengan menggabungkan data daripada penderia yang berbeza ini, AGV boleh membina gambaran terperinci dan tepat tentang persekitarannya dalam masa nyata.
Teknologi Pemetaan
Sebelum AGV boleh mula bergerak, ia perlu mempunyai peta kawasan ia akan beroperasi. Peta ini biasanya dibuat menggunakan proses yang dipanggil penyetempatan dan pemetaan serentak (SLAM). Algoritma SLAM menggunakan data penderia yang dikumpul oleh AGV untuk mencipta peta persekitaran sambil menjejaki kedudukan AGV dalam peta tersebut.
Terdapat dua jenis peta utama yang digunakan dalam AGV Navigasi Tugas Berat:
- Peta statik: Peta ini dibuat lebih awal dan mewakili ciri tetap persekitaran, seperti dinding, lajur dan rak penyimpanan. Peta statik berguna untuk merancang laluan jangka panjang dan menyediakan rangka kerja umum untuk navigasi.
- Peta dinamik: Peta ini dikemas kini dalam masa nyata untuk menggambarkan perubahan dalam persekitaran. Contohnya, jika palet baharu diletakkan di tengah-tengah lorong, peta dinamik akan dikemas kini untuk menunjukkan halangan baharu.
AGV menggunakan kedua-dua peta statik dan dinamik untuk merancang laluannya. Peta statik menyediakan titik permulaan, manakala peta dinamik membolehkan AGV menyesuaikan diri dengan perubahan dalam persekitaran semasa ia bergerak.
Algoritma
Sebaik sahaja AGV telah mengumpul semua data penderia dan mencipta peta persekitarannya, ia perlu memikirkan laluan terbaik untuk diambil. Di sinilah algoritma masuk. Terdapat beberapa algoritma berbeza yang digunakan untuk pengoptimuman laluan dalam AGV Navigasi Tugas Berat, tetapi dua daripada yang paling biasa ialah:


- Algoritma Dijkstra: Ini ialah algoritma klasik untuk mencari laluan terpendek antara dua titik dalam graf. Dalam konteks navigasi AGV, graf mewakili peta persekitaran dan nod mewakili lokasi yang berbeza. Algoritma Dijkstra berfungsi dengan meneroka semua laluan yang mungkin dari titik permulaan ke destinasi dan memilih yang mempunyai jumlah jarak terpendek.
- Aalgoritma*: Algoritma A* ialah lanjutan daripada algoritma Dijkstra. Ia menggunakan fungsi heuristik untuk menganggar jarak dari setiap nod ke destinasi. Ini membolehkan algoritma memfokuskan cariannya pada laluan yang paling menjanjikan, yang boleh mengurangkan masa yang diperlukan untuk mencari laluan optimum dengan ketara.
Algoritma ini mengambil kira pelbagai faktor, termasuk jarak ke destinasi, kehadiran halangan dan keadaan lalu lintas. Mereka juga menganggap keupayaan AGV sendiri, seperti kelajuan maksimum dan jejari pusingannya.
Penyesuaian Masa Nyata
Salah satu kelebihan utama pengoptimuman laluan masa nyata ialah AGV boleh menyesuaikan diri dengan perubahan dalam persekitaran apabila ia berlaku. Sebagai contoh, jika halangan tiba-tiba muncul di laluan AGV, penderia akan mengesannya serta-merta dan AGV akan menggunakan algoritmanya untuk mencari laluan baharu di sekeliling halangan tersebut. Ini memastikan bahawa AGV boleh terus beroperasi dengan cekap, walaupun dalam persekitaran yang dinamik dan tidak dapat diramalkan.
Selain mengelakkan halangan, pengoptimuman laluan masa nyata juga membolehkan AGV memanfaatkan perubahan dalam keadaan trafik. Contohnya, jika lorong tertentu sesak, AGV boleh memilih laluan alternatif secara automatik untuk mengelakkan lalu lintas. Ini boleh membantu mengurangkan masa perjalanan keseluruhan dan meningkatkan produktiviti keseluruhan sistem.
Faedah Pengoptimuman Laluan Masa Nyata
Jadi, mengapakah pengoptimuman laluan masa nyata sangat penting untuk AGV Navigasi Tugas Berat? Berikut adalah beberapa faedah utama:
- Peningkatan kecekapan: Dengan mencari laluan terpendek dan paling cekap, AGV boleh mengurangkan masa yang diperlukan untuk mengalihkan muatan berat. Ini bermakna lebih banyak beban boleh diangkut dalam tempoh tertentu, meningkatkan produktiviti keseluruhan operasi.
- Keselamatan yang dipertingkatkan: Pengoptimuman laluan masa nyata membantu mengelakkan perlanggaran dengan halangan dan kenderaan lain. Ini mengurangkan risiko kemalangan dan kerosakan pada AGV dan barangan yang dibawanya.
- Fleksibiliti: AGV boleh menyesuaikan diri dengan perubahan dalam persekitaran, seperti halangan baharu atau perubahan dalam keadaan lalu lintas. Ini menjadikannya sesuai untuk digunakan dalam pelbagai aplikasi, termasuk yang mempunyai persekitaran yang dinamik dan tidak dapat diramalkan.
- Penjimatan kos: Dengan mengurangkan masa perjalanan dan meningkatkan kecekapan, pengoptimuman laluan masa nyata boleh membantu mengurangkan kos operasi. Ini termasuk penjimatan penggunaan tenaga, penyelenggaraan dan buruh.
Kesimpulan
Kesimpulannya, pengoptimuman laluan masa nyata ialah ciri penting AGV Navigasi Tugas Berat. Ia membolehkan mesin berkuasa ini menggerakkan beban berat dengan cekap, selamat dan fleksibel. Dengan menggunakan penderia termaju, teknologi pemetaan dan algoritma, AGV boleh menyesuaikan diri dengan perubahan dalam persekitaran dan mencari laluan terbaik ke destinasi mereka dalam masa nyata.
Jika anda berada di pasaran untuk AGV Navigasi Tugas Berat dan ingin mengetahui lebih lanjut tentang cara produk kami boleh membantu anda mengoptimumkan operasi anda, kami ingin mendengar daripada anda. Sama ada anda perlukanAGV Arah Omni Tugas Berat,Mengangkat AGV Beban Berat, atauBeg galas AGV beban berat, kami mempunyai penyelesaian yang anda perlukan. Hanya hubungi kami, dan kami akan berbesar hati untuk membincangkan keperluan khusus anda dan memberikan anda penyelesaian tersuai.
Rujukan
- Thrun, S., Burgard, W., & Fox, D. (2005). Robotik Kebarangkalian. MIT Press.
- LaValle, SM (2006). Algoritma Perancangan. Cambridge University Press.
- Siegwart, R., Nourbakhsh, IR, & Scaramuzza, D. (2011). Pengenalan kepada Robot Mudah Alih Autonomi. MIT Press.